

Robotické vysávače sú skvelými pomocníkmi pri každodennom udržiavaní čistoty, no geometrické limity ich kruhového tvaru často spôsobujú, že rohy miestností zostávajú nedotknuté. Správnym nastavením navigačného algoritmu, fyzickou úpravou priestoru a pravidelným servisom mechanických častí však dokážete efektivitu čistenia v rohoch výrazne zvýšiť.
Fyzikálne limity konštrukcie a úloha bočnej kefy
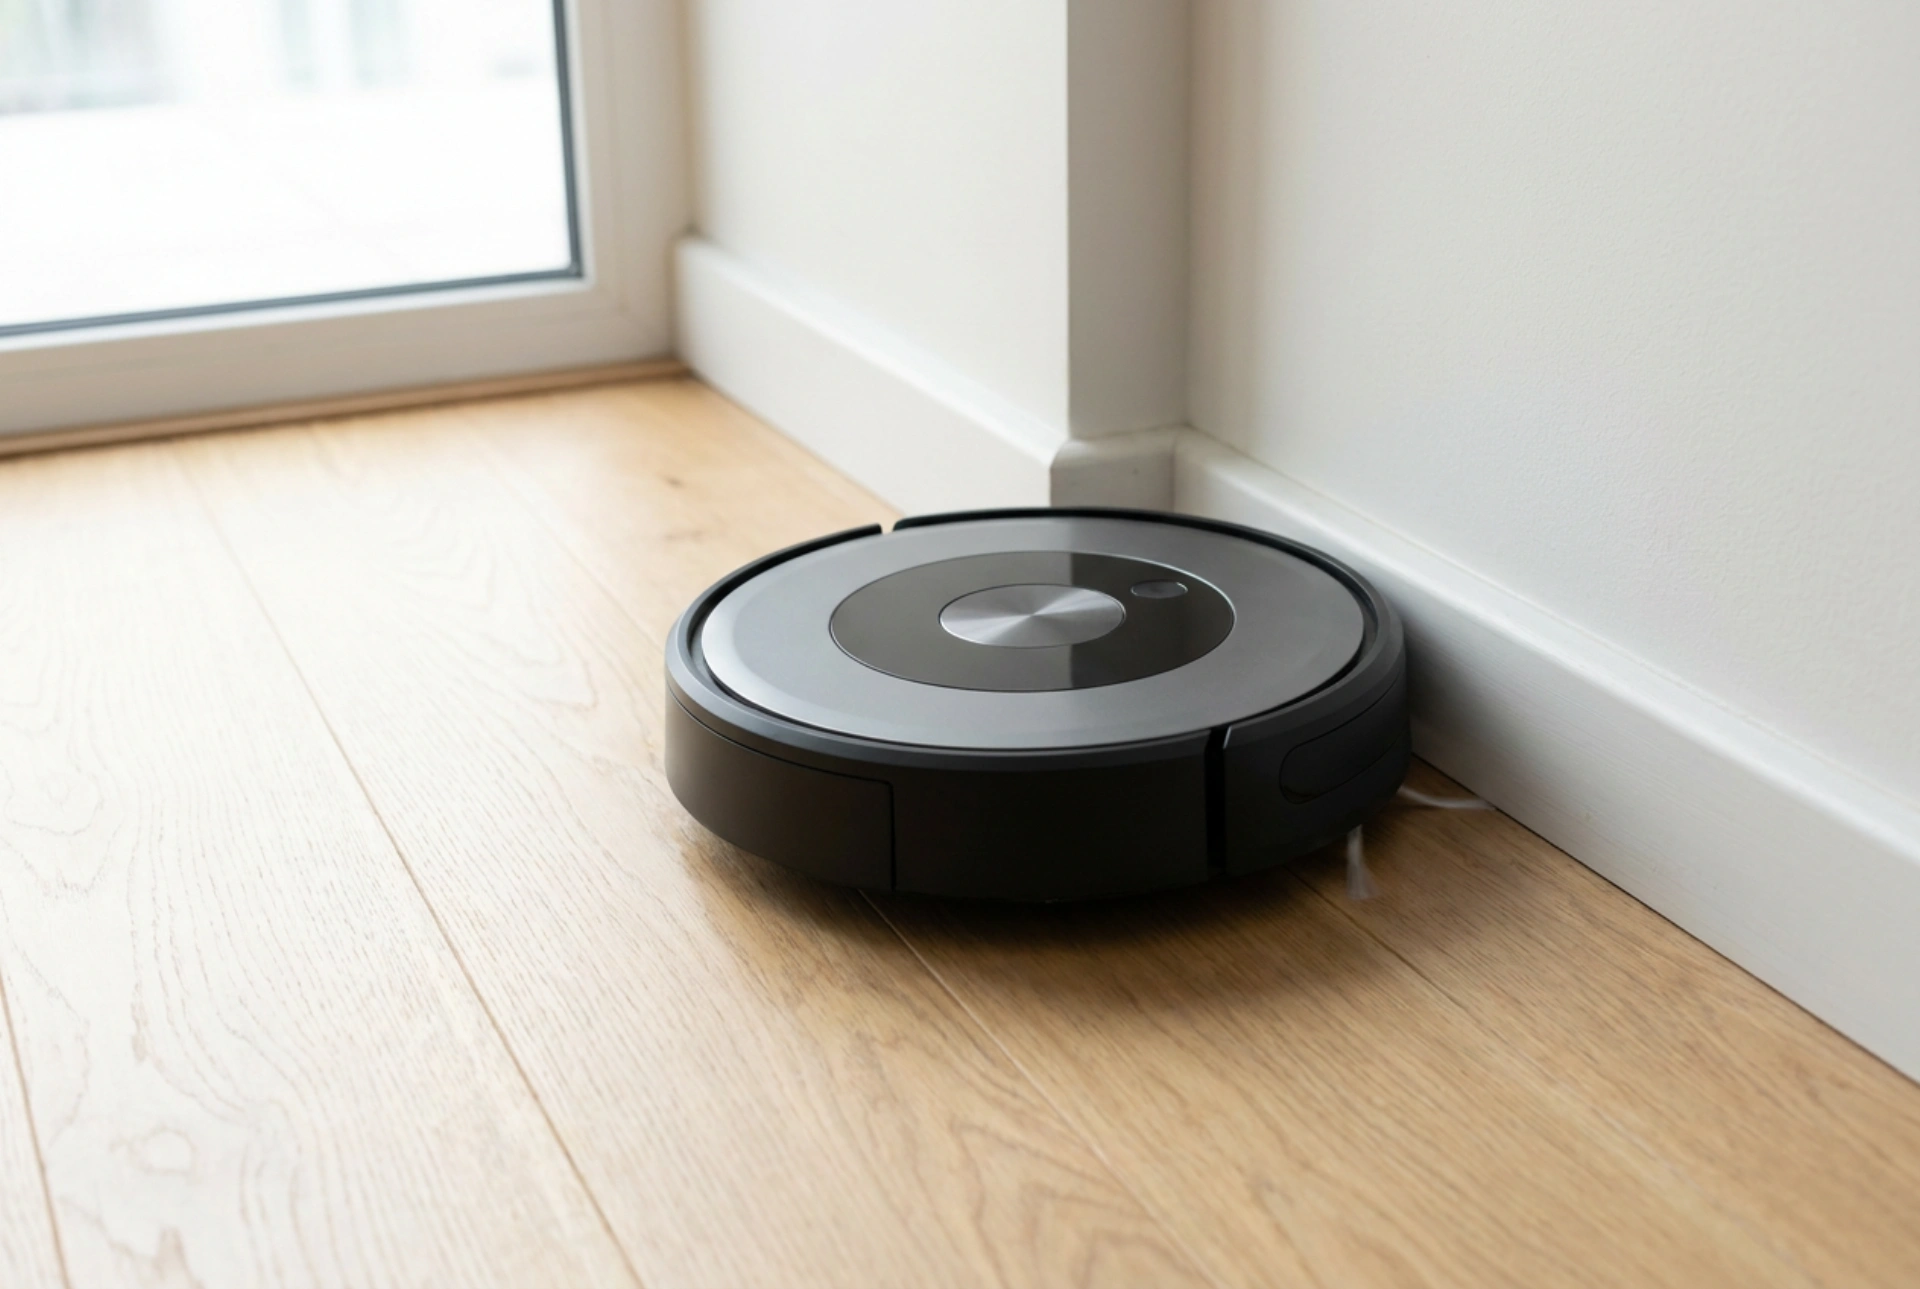
Väčšina robotických vysávačov využíva kruhový dizajn, ktorý minimalizuje riziko zaseknutia sa medzi prekážkami. Tento tvar má však jednu zásadnú nevýhodu: rotačná hlavná kefa umiestnená v strede podvozka sa fyzicky nedokáže priblížiť k pravému uhlu steny. Na vyriešenie tohto problému slúžia bočné trojramenné alebo štvorramenné kefy.
Tieto rotujúce štetiny fungujú na princípe odstredivej sily a mechanického zmetania nečistôt smerom k saciemu otvoru. Aby plnili svoju funkciu v rohoch, musia mať správnu dĺžku a flexibilitu. Postupom času sa štetiny vplyvom trenia o koberce a podlahové lišty deformujú, ohýbajú nahor alebo strapkajú. Keď kefa stratí svoju pôvodnú elasticitu a dĺžku, nedosiahne až do samotného vrcholu rohu. Pravidelná kontrola a včasná výmena týchto spotrebných dielov je kľúčová. Pri čistení ich nezabúdajte zbavovať namotaných vlasov a nití, ktoré zvyšujú odpor rotácie a znižujú otáčky motora bočnej kefy.
Rotácia bočnej kefky musí byť presne synchronizovaná s lineárnou rýchlosťou pohybu vysávača. Ak rotuje príliš rýchlo, ľahké častice prachu namiesto nametenia pod sací otvor odhodí do strán (tzv. efekt rozmetania). Ak rotuje príliš pomaly, nestihne zozbierať prach z rohu skôr, ako sa robot otočí. Niektoré pokročilé modely dynamicky menia rýchlosť otáčania bočnej kefy – zrýchľujú ju práve vtedy, keď senzory detegujú roh alebo stenu, čím kompenzujú obmedzený čas zotrvania v danom bode.
Kalibrácia stenných senzorov a optiky
To, ako blízko sa robot priblíži k rohu, závisí od jeho senzorovej výbavy. Na bočnej strane prístroja sa nachádza takzvaný stenný senzor, ktorý využíva infračervené svetlo na meranie presnej vzdialenosti od vertikálnych povrchov. Ak je tento senzor zanesený jemným prachom alebo mastnotou, dochádza k lomu svetla a skresleniu nameraných hodnôt.
Vysvetlime si fyzikálny princíp fungovania infračervených senzorov priblíženia. Tieto senzory vysielajú neviditeľný lúč svetla a merajú čas, za ktorý sa odrazí späť k prijímaču, prípadne intenzitu odrazeného svetla. Ak sa na povrchu senzora usadí vrstva elektrostatického prachu, táto vrstva absorbuje alebo rozptýli vysielané svetlo. Výsledkom je, že riadiaca jednotka vysávača vyhodnotí situáciu nesprávne: buď si myslí, že prekážka je bližšie, než v skutočnosti je, a preto sa predčasne otočí, alebo naopak, deteguje prekážku neskoro a naráža do nábytku. Obe tieto anomálie vedú k nepresnému kopírovaniu geometrie rohov. Jemne utrite všetky infračervené senzory a optické šošovky na nárazníku suchou handričkou z mikrovlákna. Nikdy nepoužívajte agresívne chemikálie ani abrazívne čistiace prostriedky, ktoré by mohli poškriabať plastový kryt senzora.
Geometria priestoru a odstraňovanie skrytých prekážok
Navigačné systémy neustále prepočítavajú trasu v reálnom čase. Ak sa v blízkosti rohu nachádza akákoľvek prekážka, robot vyhodnotí priestor ako nepriechodný a roh úplne vynechá. Medzi najčastejšie chyby patrí prítomnosť záclon siahajúcich po zem, ktoré laserový lúč vyhodnotí ako pevnú prekážku, voľné káble na zemi či tesná blízkosť nábytku.
Dôležitú úlohu zohráva aj výška soklových líšt. Ak máte v domácnosti vysoké alebo výrazne profilované podlahové lišty, ultrazvukové alebo laserové senzory ich môžu detegovať ako prekážku v inej výške než mechanický nárazník. Robot sa tak môže začať vyhýbať rohu kvôli obave zo zaseknutia pod lištou. Uistite sa, že prechod medzi podlahou a stenou je čo najčistejší a lišty pevne priliehajú k stene bez odstávajúcich káblov či voľných spojov.
Pokročilé nastavenia v mobilnej aplikácii
Moderné robotické vysávače umožňujú jemné doladenie navigačných algoritmov prostredníctvom sprievodnej aplikácie. Pre maximálnu efektivitu čistenia kútov aktivujte režim dôkladného čistenia okrajov. V tomto režime sa robot nesústredí na rýchle pokrytie celej plochy cik-cak pohybom, ale metodicky kopíruje obvodové steny a v rohoch vykonáva špecifický rotačný manéver, kedy sa zadnou časťou pritlačí čo najviac k rohu, čím bočná kefa získa maximálny dosah.
Ďalším užitočným krokom je vytvorenie virtuálnych zón so zvýšenou intenzitou čistenia. Ak máte v dome rohy, kde sa kvôli prúdeniu vzduchu prirodzene hromadí najviac prachu, označte tieto miesta v aplikácii a nastavte ich dvojité prejazdové čistenie. Taktiež dbajte na pravidelnú rekonštrukciu mapy. Ak doma premiestnite nábytok, stará mapa uložená v pamäti robota bude spôsobovať zbytočné obchádzanie fiktívnych prekážok vrátane rohov.
Stručný kontrolný zoznam pre bezchybné rohy
- Vyčistite bočnú kefu a skontrolujte deformáciu jej štetín.
- Utrite handričkou z mikrovlákna všetky bočné a čelné infračervené senzory.
- Uvoľnite priestor v rohoch miestností od káblov, stojacich lámp a dlhých závesov.
- V aplikácii zapnite režim čistenia pozdĺž stien a aktualizujte mapu domácnosti.