

Výber správneho robotického vysávača závisí predovšetkým od geometrie, členitosti a materiálového zloženia vášho interiéru. Správne vyhodnotenie fyzických prekážok, výšky prahov a typov podlahových krytín zabráni zasekávaniu zariadenia a zabezpečí maximálnu efektivitu cyklu čistenia.
Navigačné systémy a geometria priestoru
Základným kritériom pre prispôsobenie robota dispozícii bytu je spôsob, akým zariadenie mapuje a vníma priestor. V bytoch s komplikovaným pôdorysom, veľkým množstvom stien a úzkymi chodbami je nevyhnutné zvoliť technológiu aktívnej lokalizácie a mapovania (SLAM). Najefektívnejšou metódou je LiDAR (Light Detection and Ranging), ktorý využíva rotujúci laserový lúč na meranie odrazu svetla od stien a nábytku. Tento systém funguje s milimetrovou presnosťou bez ohľadu na svetelné podmienky v miestnosti a umožňuje vytvárať presné virtuálne mapy.
Alternatívou je optická navigácia (vSLAM), ktorá využíva kamery na identifikáciu vizuálnych bodov na strope a stenách. Tento systém však stráca presnosť pri nedostatočnom osvetlení. Pre jednoizbové byty alebo otvorené priestory s minimom prekážok môže postačovať gyroskopická navigácia. Pohybuje sa v systematických líniách, no nemá schopnosť dynamicky prepočítavať trasu pri neočakávanej zmene v priestore, čo pri zložitejších dispozíciách vedie k vynechávaniu miest.
Svetlá výška nábytku a limity senzorov
Fyzické rozmery vysávača musia korešpondovať s najnižšími bodmi vášho nábytku. Rozhodujúca je predovšetkým celková výška zariadenia. Roboty vybavené navigačnou vežou s LiDARom dosahujú výšku približne 9,5 až 10 centimetrov. Ak máte pohovky, postele alebo kuchynské linky na nožičkách s voľným priestorom nižším ako 10 centimetrov, laserový robot sa pod ne nedostane, prípadne sa tam zasekne. V takomto prípade je mechanicky výhodnejšie zvoliť model s optickým snímačom, ktorého výška nepresahuje 8 centimetrov.
Dôležitú oku zohrávajú aj predné infračervené a ultrazvukové senzory. Ultrazvukové senzory dokážu detegovať sklenené prekážky (napríklad francúzske okná alebo sklenené dvere), od ktorých sa laserové alebo infračervené svetlo odráža nesprávne. Ak máte v byte veľa lesklých, čiernych alebo sklenených plôch, pokročilá detekcia na báze ultrazvuku zabráni tvrdým nárazom do týchto povrchov.
Prekonávanie výškových rozdielov a prahov
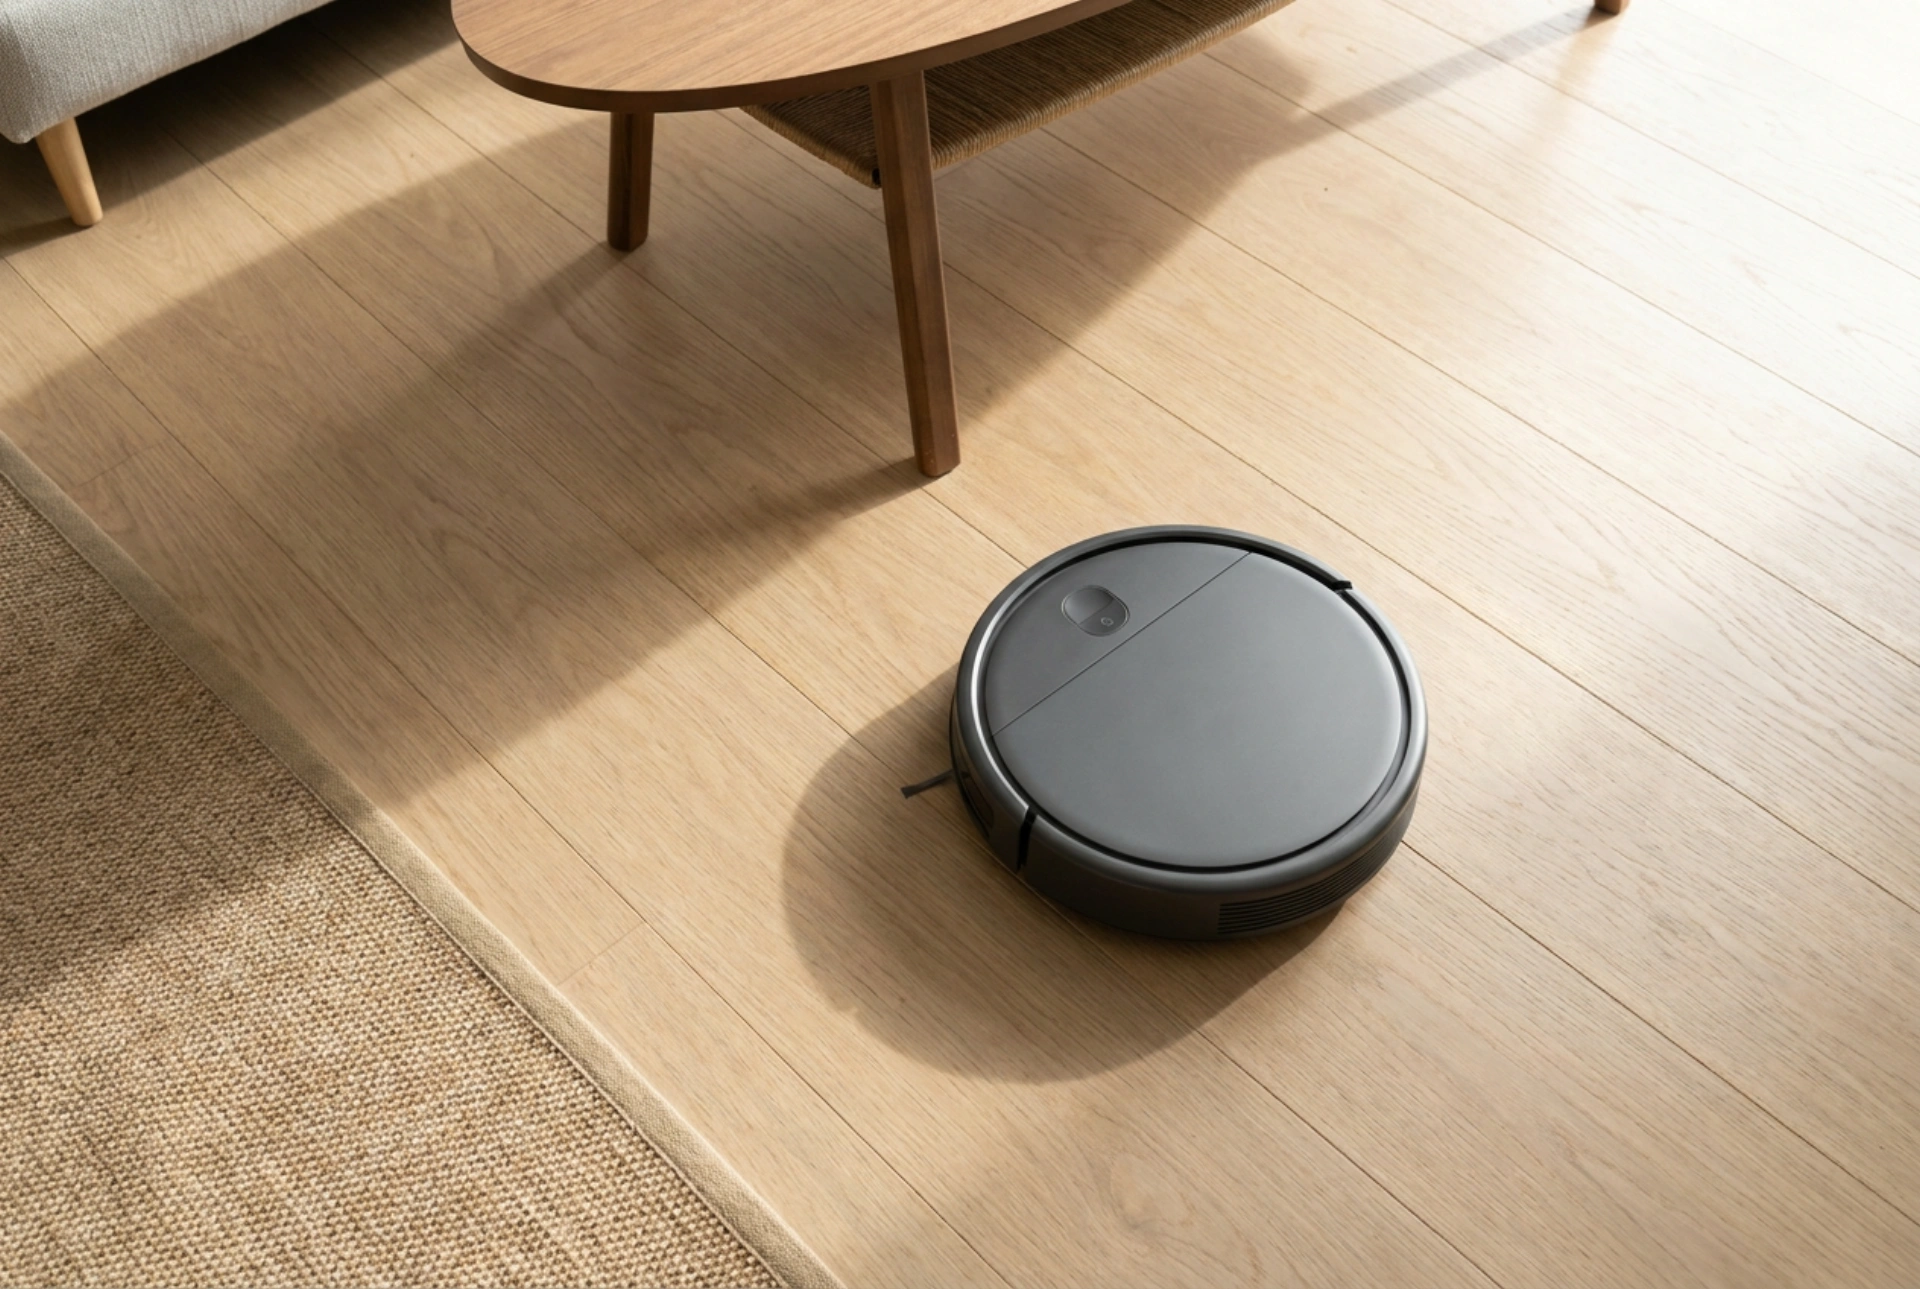
Prechod medzi jednotlivými miestnosťami často komplikujú prechodové lišty a dverové prahy. Schopnosť robota prekonávať tieto vertikálne prekážky závisí od kinematiky jeho podvozku a priemeru hnacích kolies. Väčšina moderných robotických vysávačov disponuje odpruženým zavesením kolies, ktoré im umožňuje prekonať prekážky do výšky 1,5 až 2 centimetrov.
Ak výška prahov vo vašom byte presahuje túto hranicu, robot zostane zablokovaný v jednej miestnosti. Fyzikálny princíp prekonávania prekážky spočíva v uhle nájazdu a trakcii dezénu kolies. Na klzkých kovových prechodových lištách môžu gumové kolieska preklzávať, najmä ak má lišta oblý tvar a vysávač na ňu nabieha pod uhlom. V bytoch s vysokými prahmi je preto nutné buď inštalovať skosené nájazdové lišty, alebo zvoliť model s preukázateľnou schopnosťou zdvihu podvozku.
Vplyv povrchov na mechaniku čistenia
Distribúcia podlahových krytín určuje optimálnu konfiguráciu kefového systému. Tvrdé podlahy (dlažba, laminát, drevo) vyžadujú kombináciu rotačnej kefy so štetinami a silikónovými lamelami, ktoré mechanicky stierajú jemný prach. Naopak, ak v byte dominujú koberce, kľúčovým parametrom sa stáva podtlak (sací výkon vyjadrený v pascaloch) a prítomnosť celogumených kief, ktoré dokážu kmitať a vibrovať vlákna koberca, čím uvoľňujú usadené nečistoty z hĺbky osnovy.
Pri prechodu z tvrdej podlahy na koberec dochádza k zmene trenia. Pokročilé systémy dokážu pomocou ultrazvukového senzora na spodnej strane identifikovať zmenu akustického odporu podkladu a okamžite zvýšiť sací výkon na maximum. V bytoch s kombinovanými povrchmi je táto automatická regulácia nevyhnutná pre zachovanie energetickej efektívnosti batérie.
Umiestnenie nabíjacej stanice
Usporiadanie bytu ovplyvňuje aj umiestnenie nabíjacej stanice, ktorá si vyžaduje špecifické podmienky pre bezchybné dokovanie. Stanica vysiela infračervený navádzací lúč, ktorý robot vyhľadáva pri návrate. Okolo základne preto musí byť voľný priestor aspoň 0,5 metra po stranách a 1,5 metra vpredu. Umiestnenie do úzkych výklenkov alebo za dvere vedie k zlyhaniu navigácie a vybitiu zariadenia uprostred miestnosti.